Skaneerimine ja modelleerimine
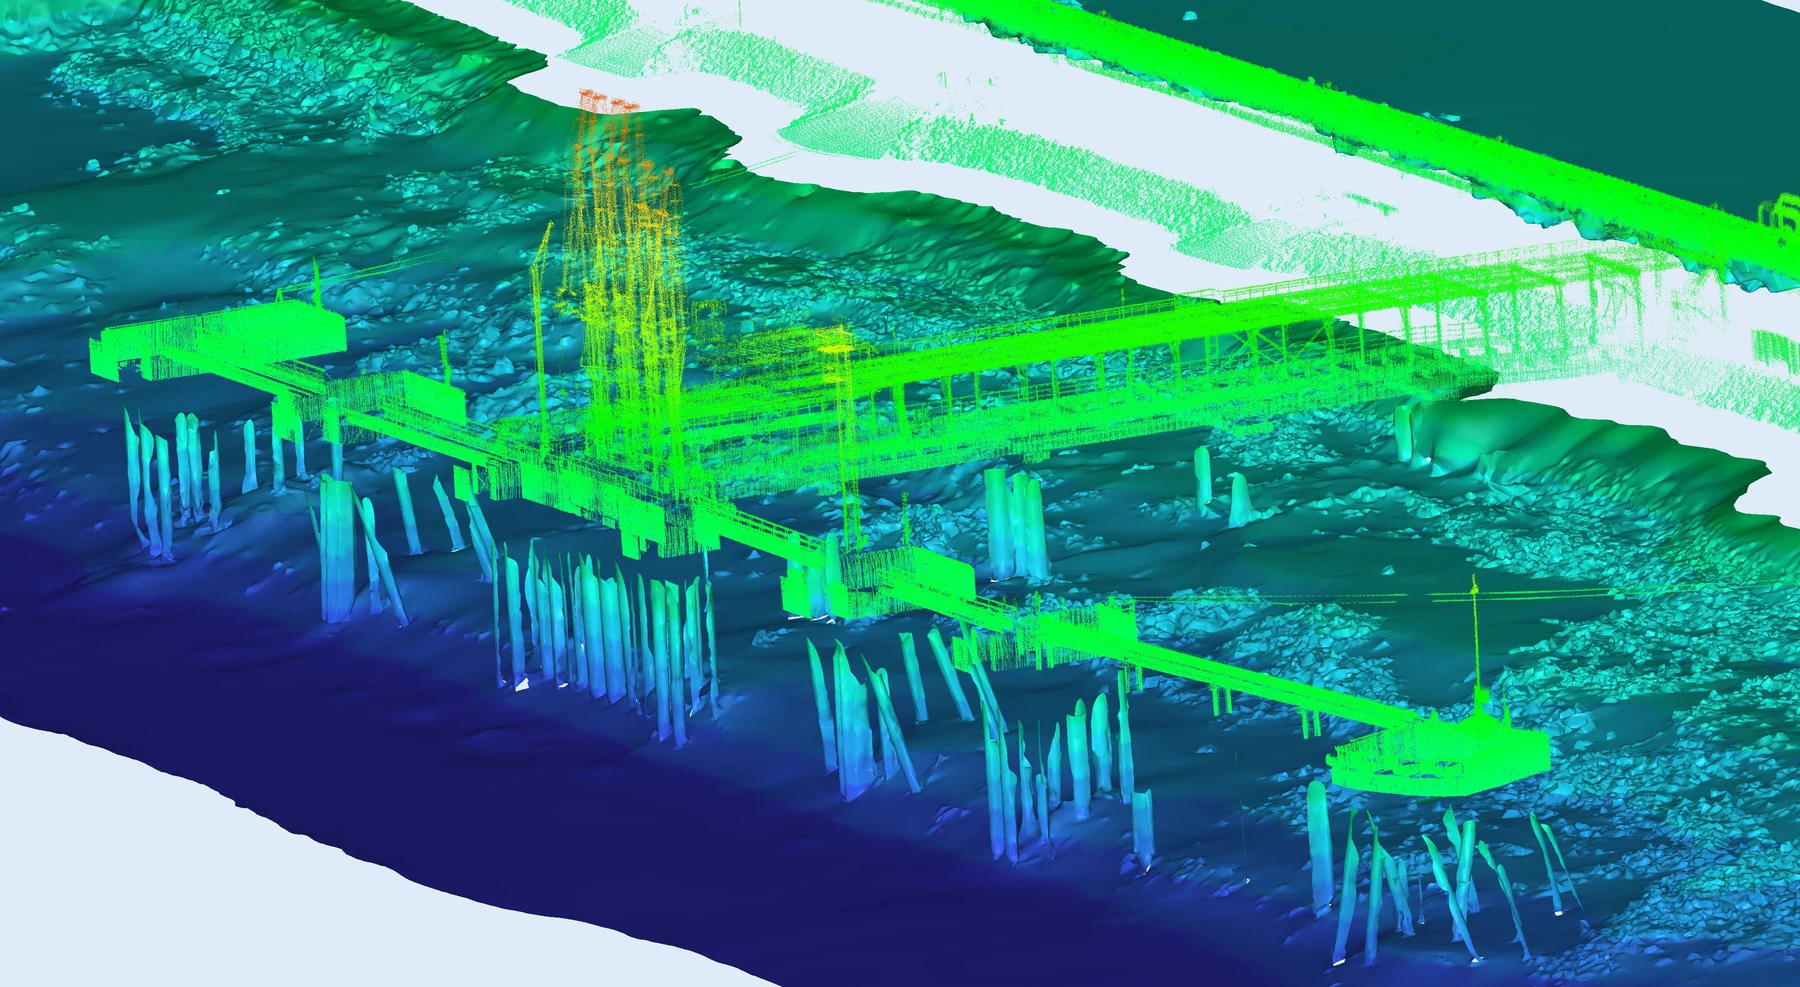
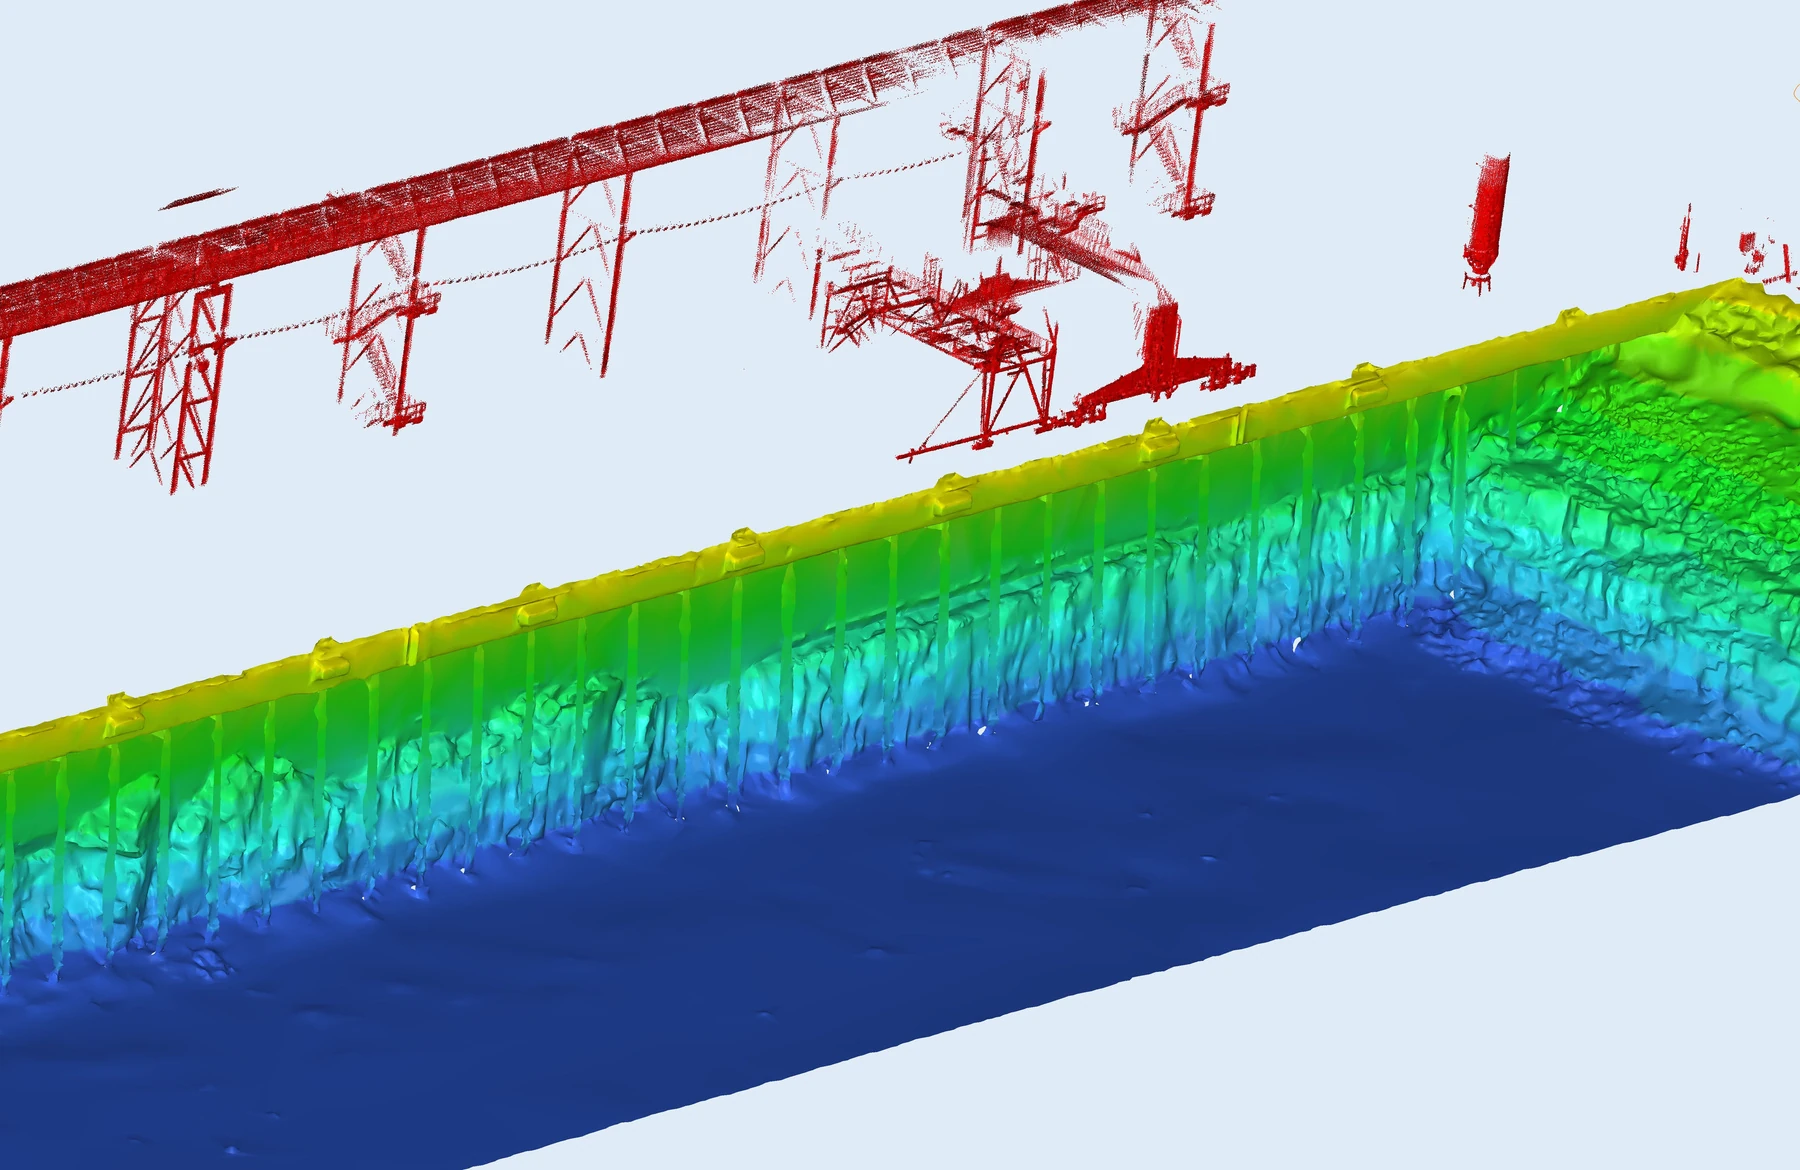
Teostame veealust skaneerimist, punktipilvede puhastamist ja töötlemist, ehitame 3D-mudeleid ning koostame projekteerimiseks vajalikke lõikeid, mõõdistusi ja sügavuskaarte, kombineerides neid vajadusel LiDAR-andmete või CAD-mudelitega.
Veealune skaneerimine
Pakume veealuse skaneerimise teenuseid Läänemere piirkonnas Tallinnas (Eesti) asuvate spetsialiseeritud partnerite kaudu koostöös GT Corporation SE-ga.
Meie spetsialistid töötavad vahetult koos seadmete operaatoritega, tagades kogutud andmete vastavuse tellija tehnilistele nõuetele.
Punktipilvede puhastamine ja töötlemine
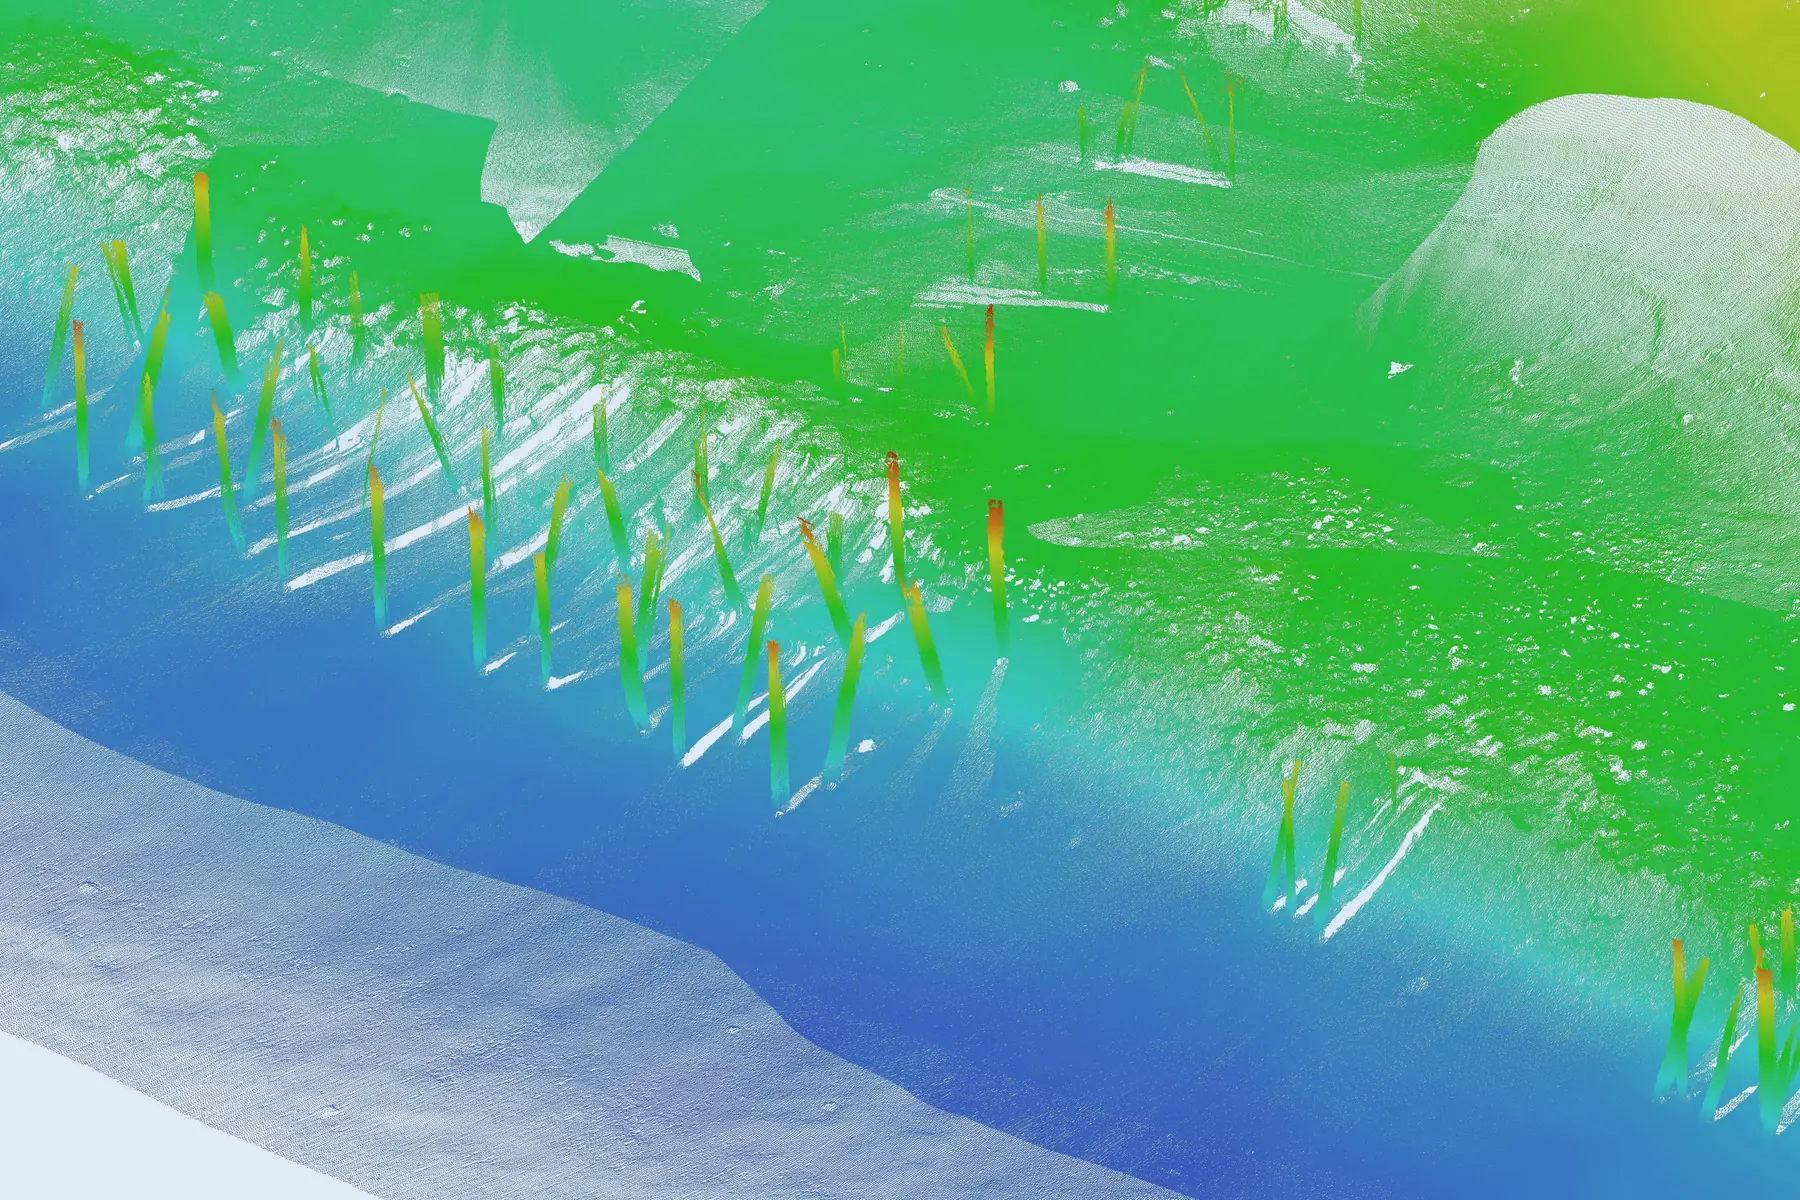
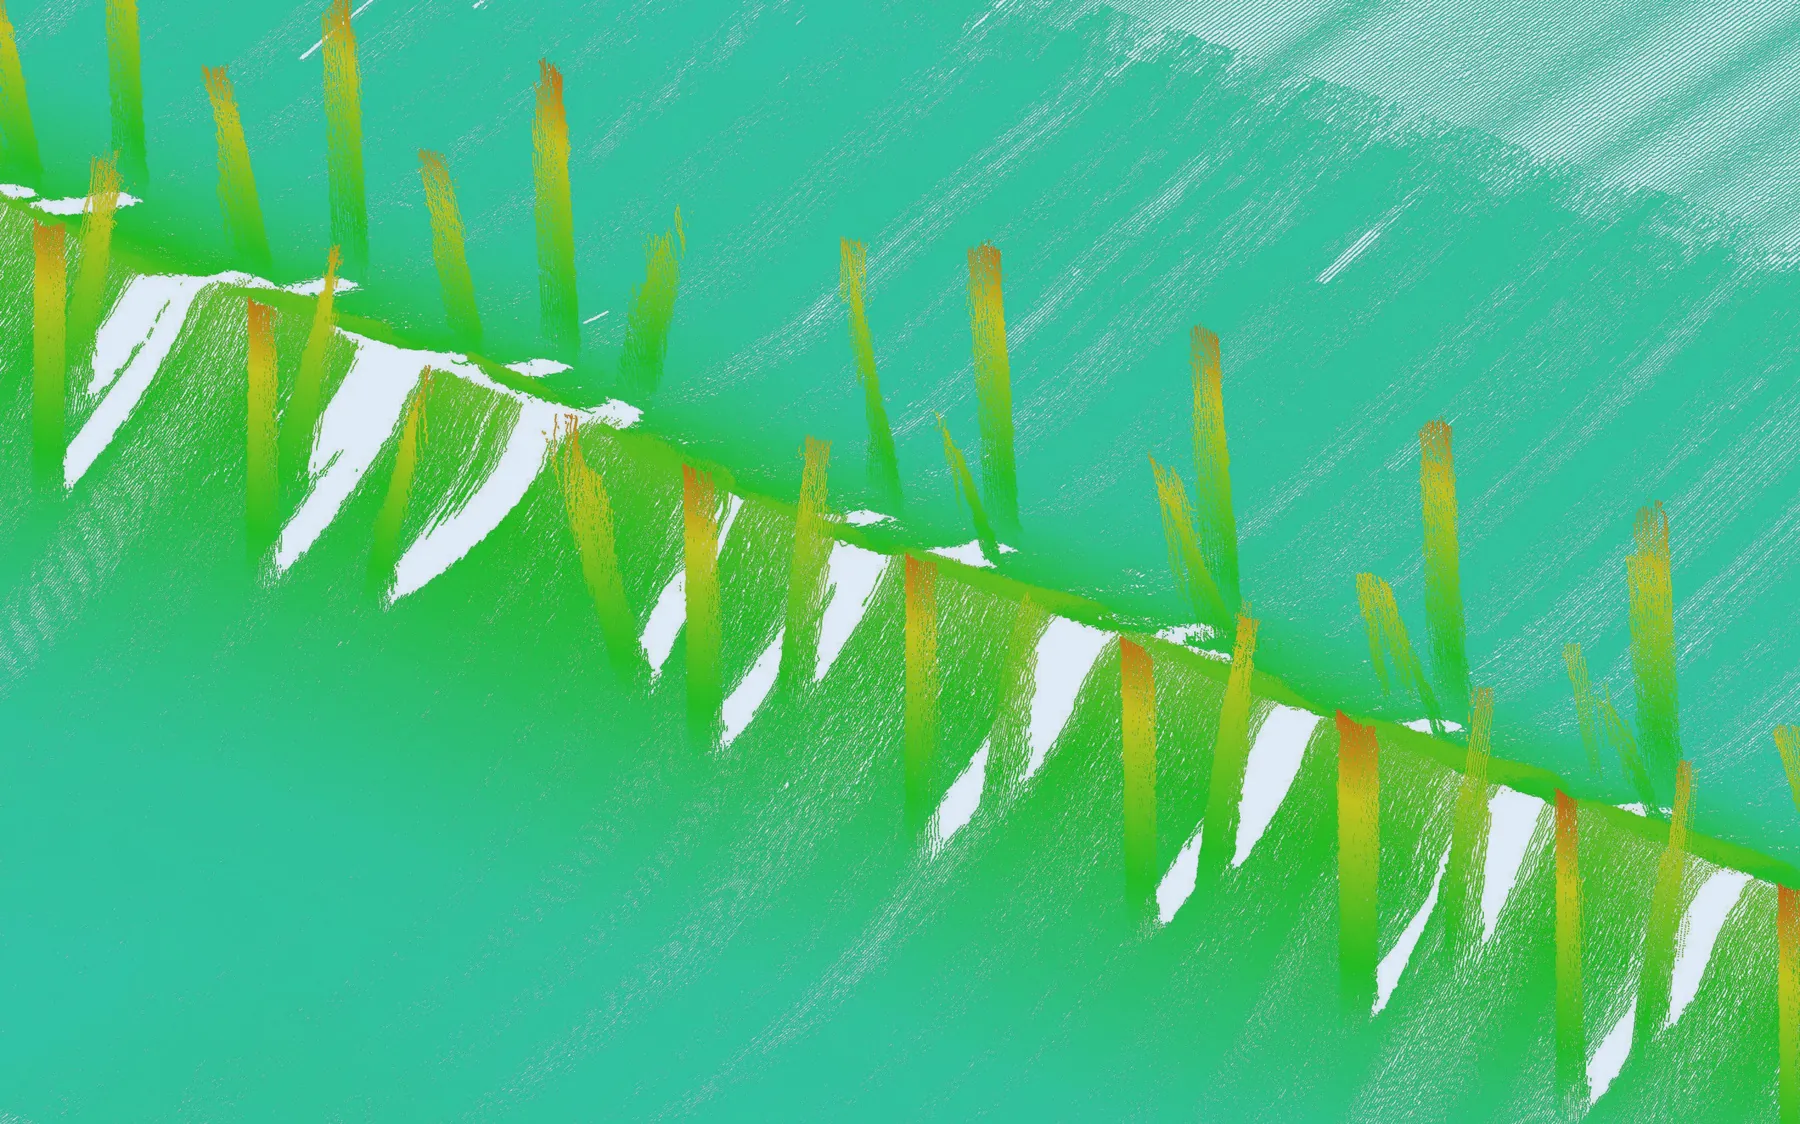
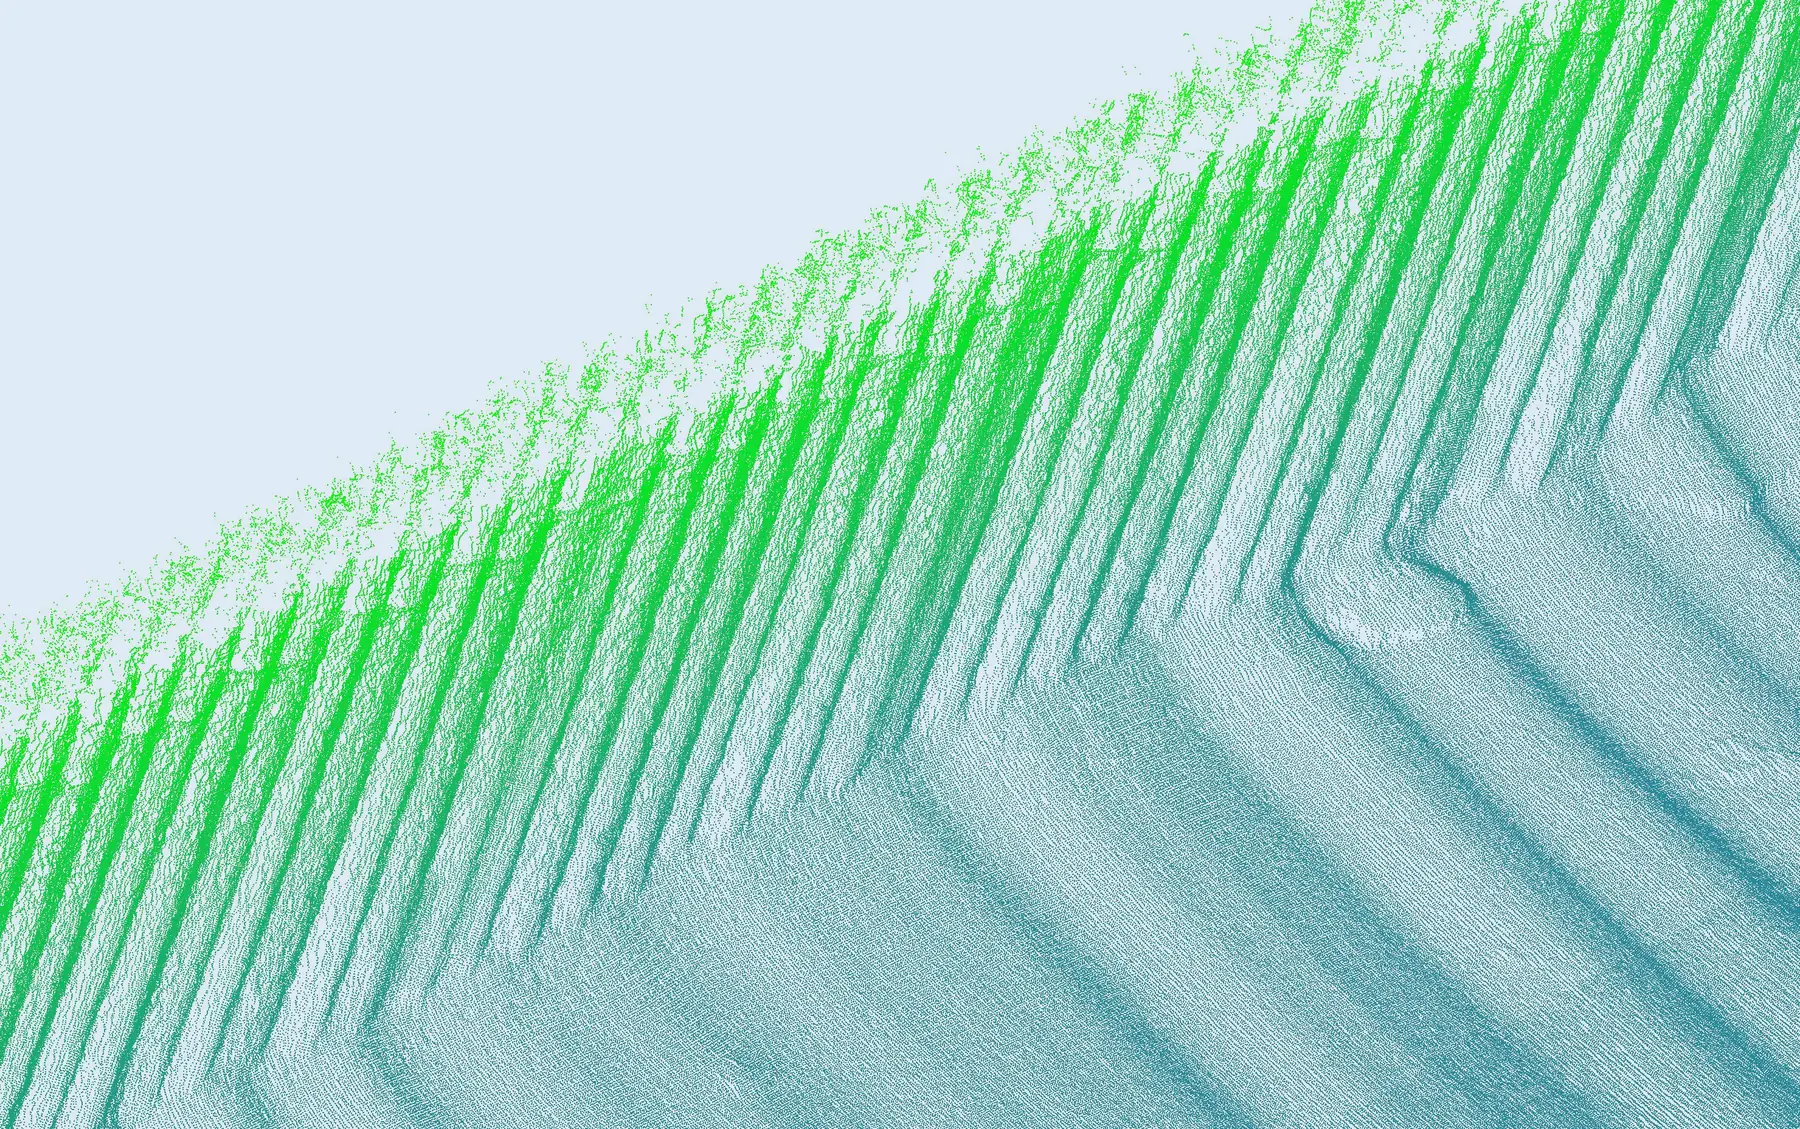
Esialgsed punktipilve andmemassiivid sisaldavad tavaliselt akustilist müra, peegeldusi, skaneerimisartefakte ja võõrkehi.
Kasutame oma majasisest eritarkvara ja valdkonnas tunnustatud tööriistu andmete filtreerimiseks, tiheduse normaliseerimiseks ning võõrkehade eemaldamiseks punktipilve maksimaalse kvaliteedi saavutamiseks.
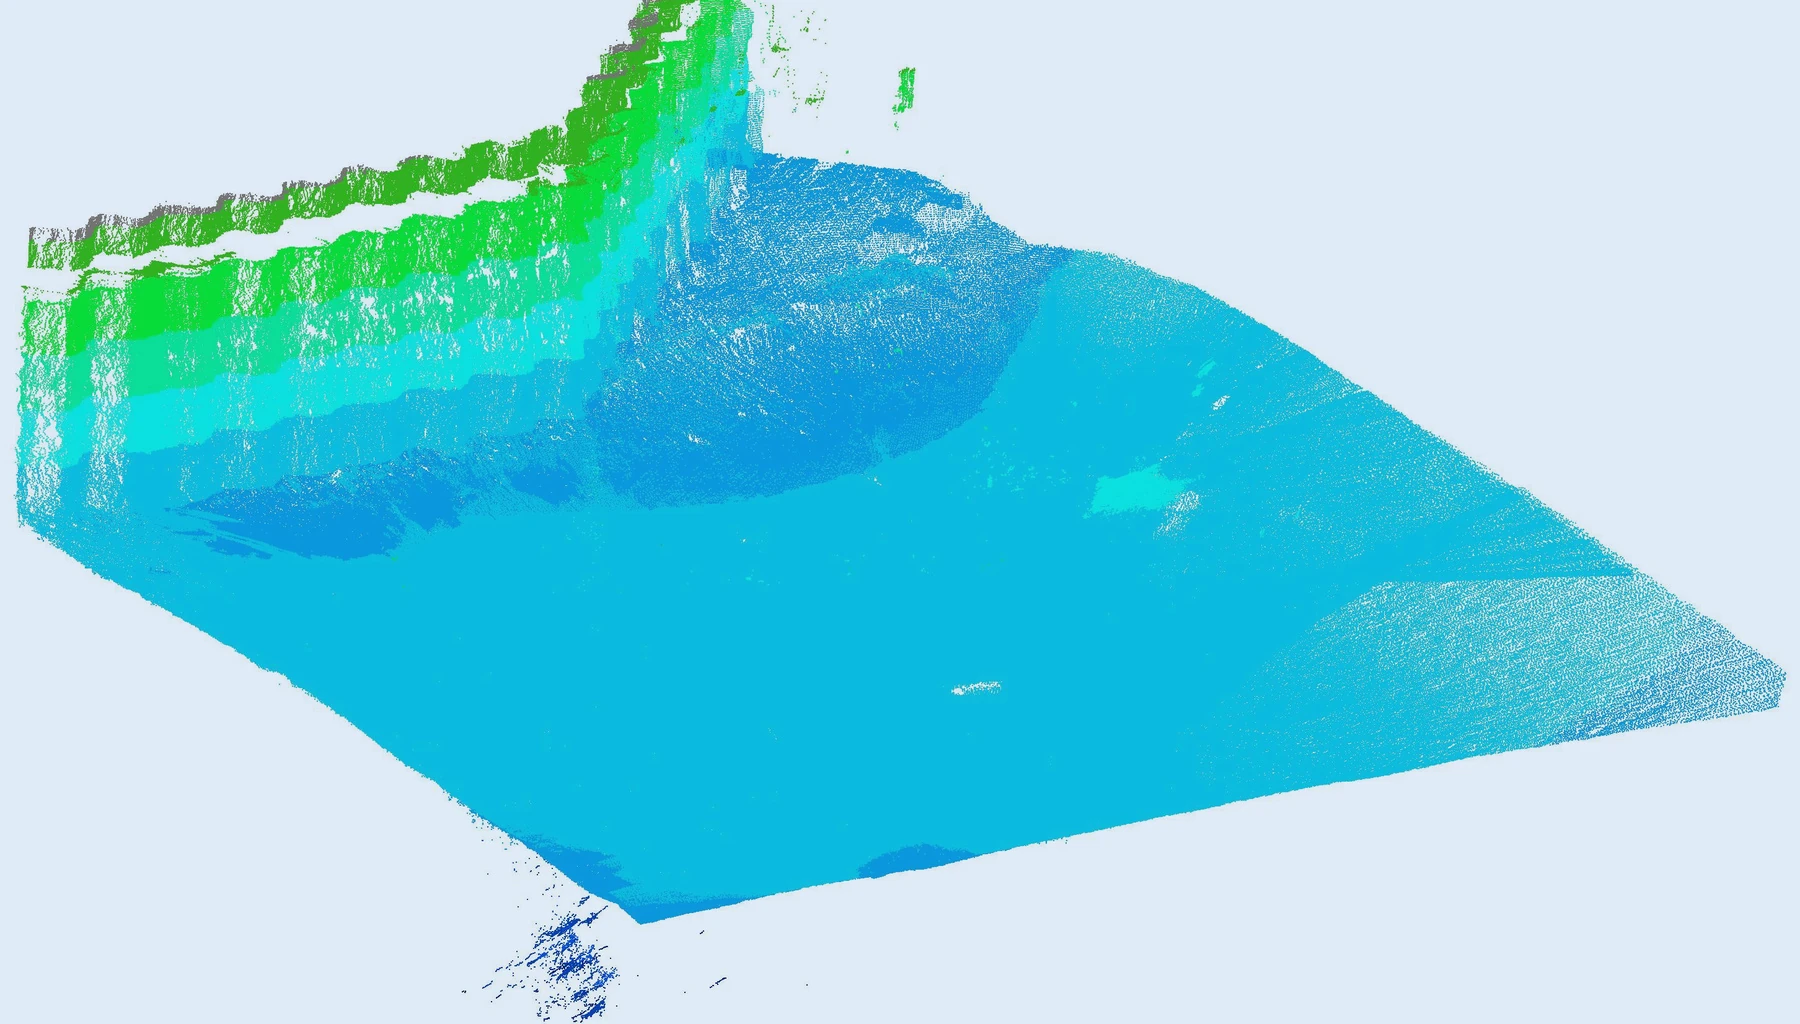 Enne
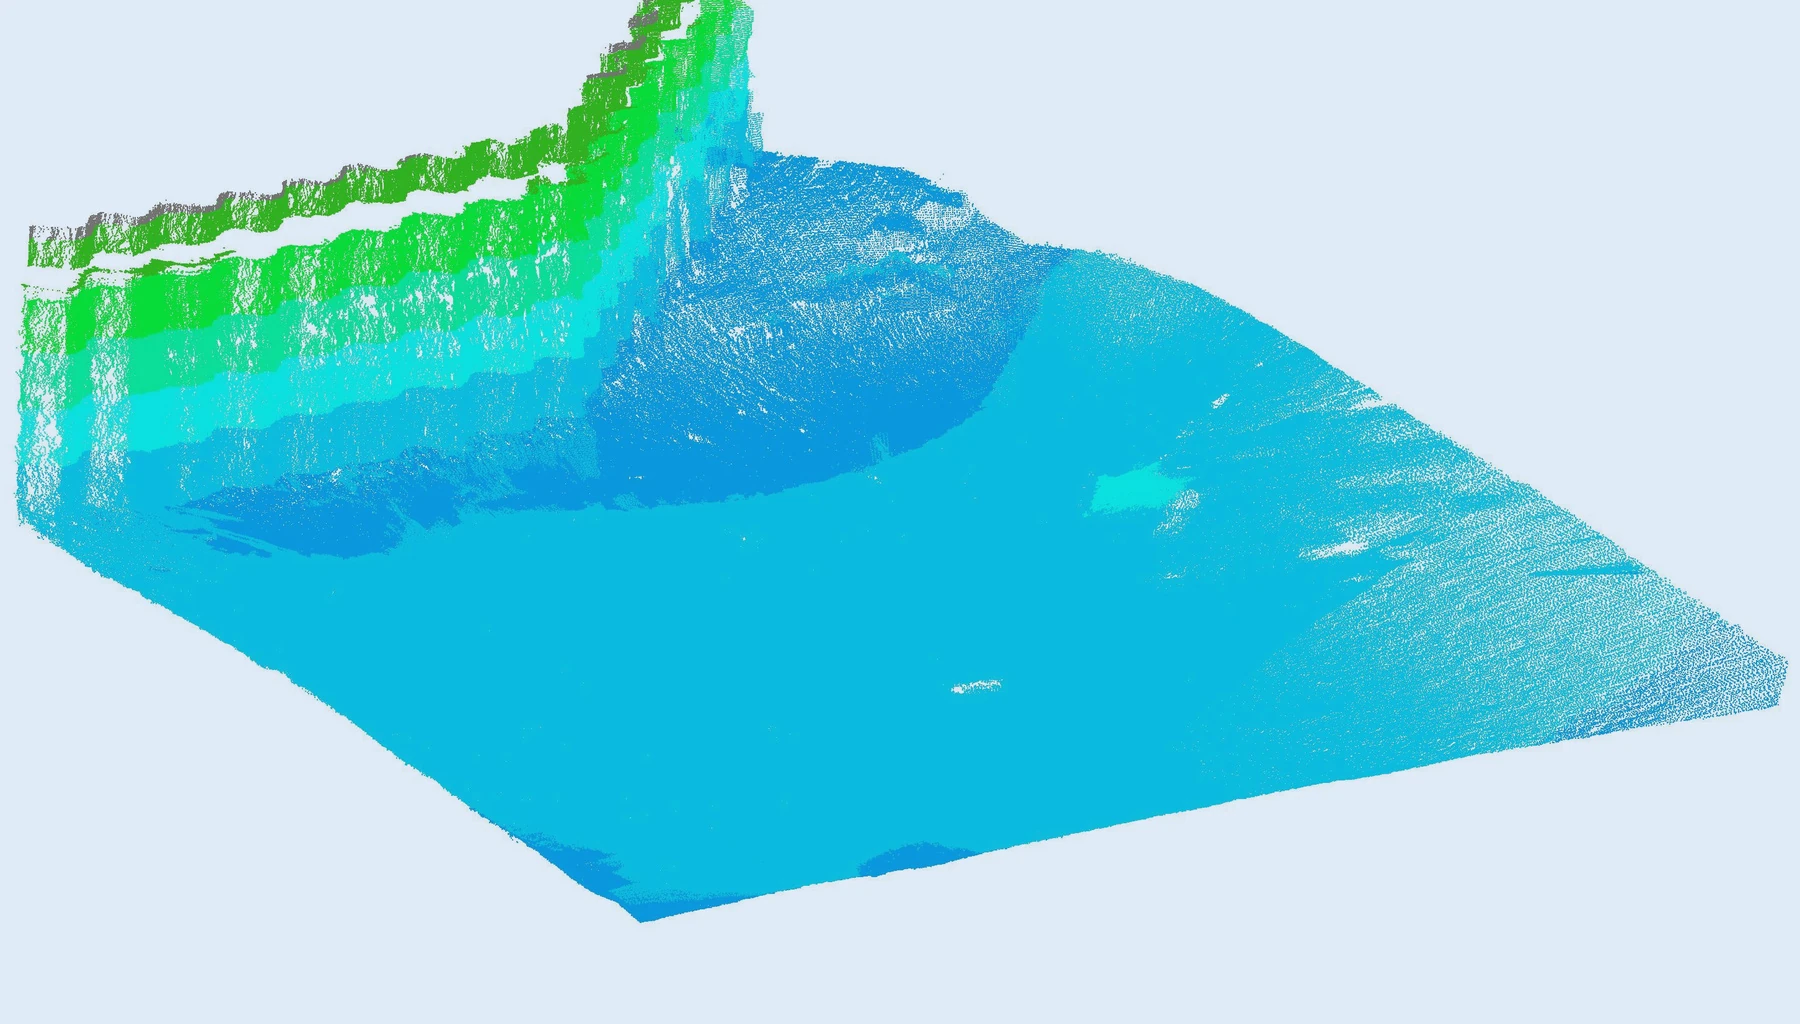 Pärast
3D-modelleerimine punktipilvede põhjal
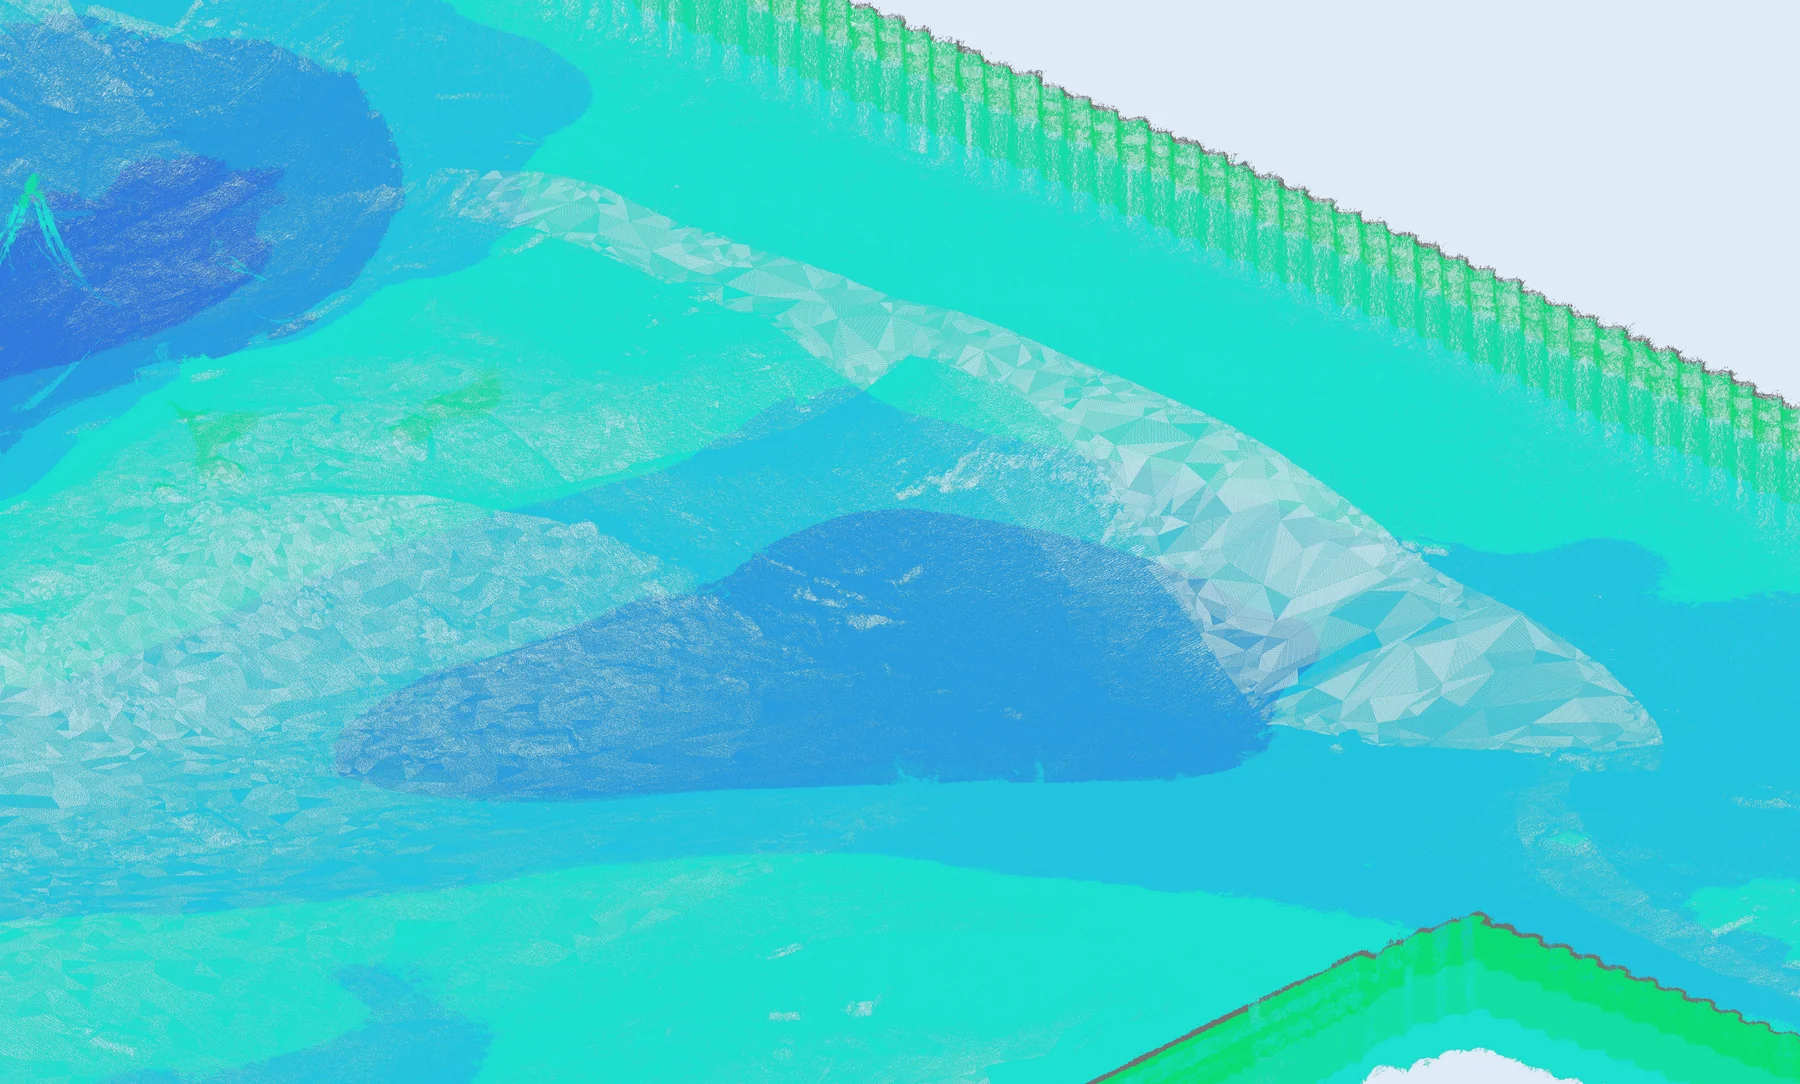
Esialgseid punktipilvi on visuaalselt keeruline tajuda: mitmed kattuvad poolläbipaistvad punktikihid varjavad geomeetriat ja raskendavad analüüsi.
Loome polügonaalseid 3D-mudeleid selgeks visualiseerimiseks ja insenerianalüüsiks. Mudel aproksimeerib punktipilve etteantud täpsusega, maskeerib andmete defektid ja seda saab kasutada puhtama ja tihedama punktipilve saamiseks.
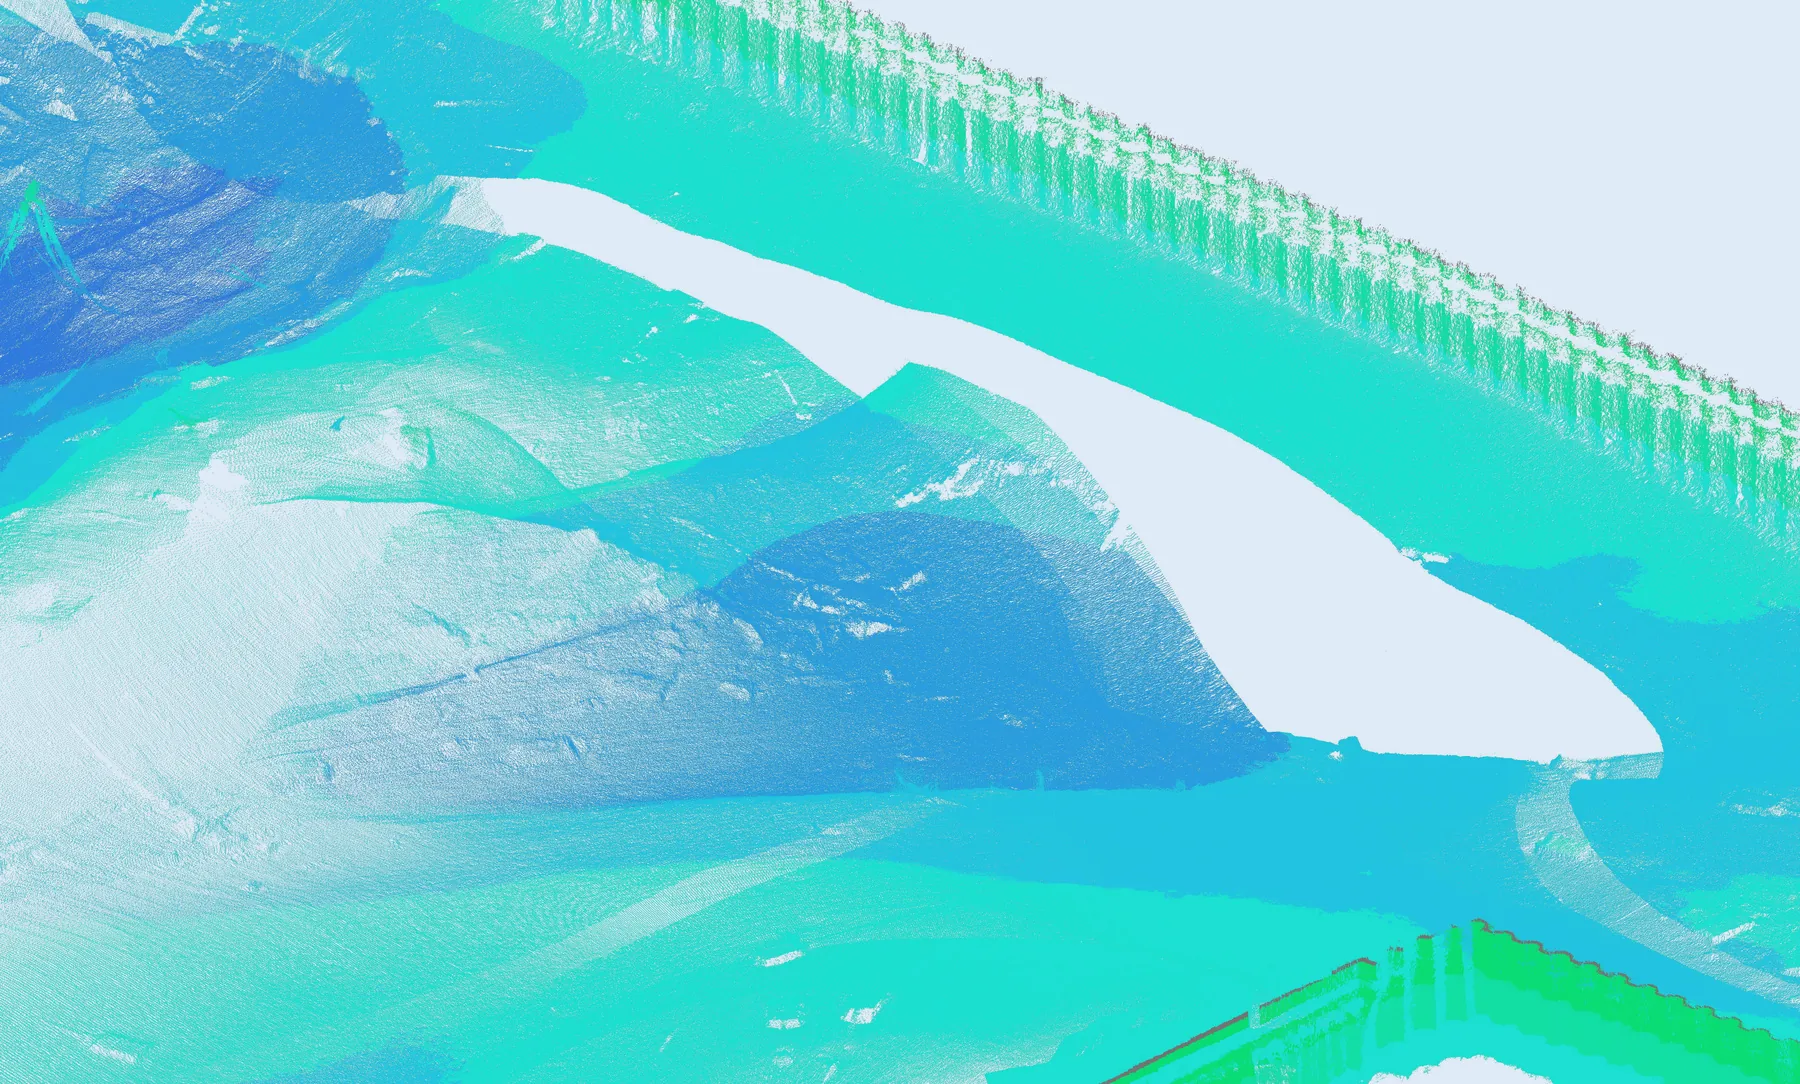
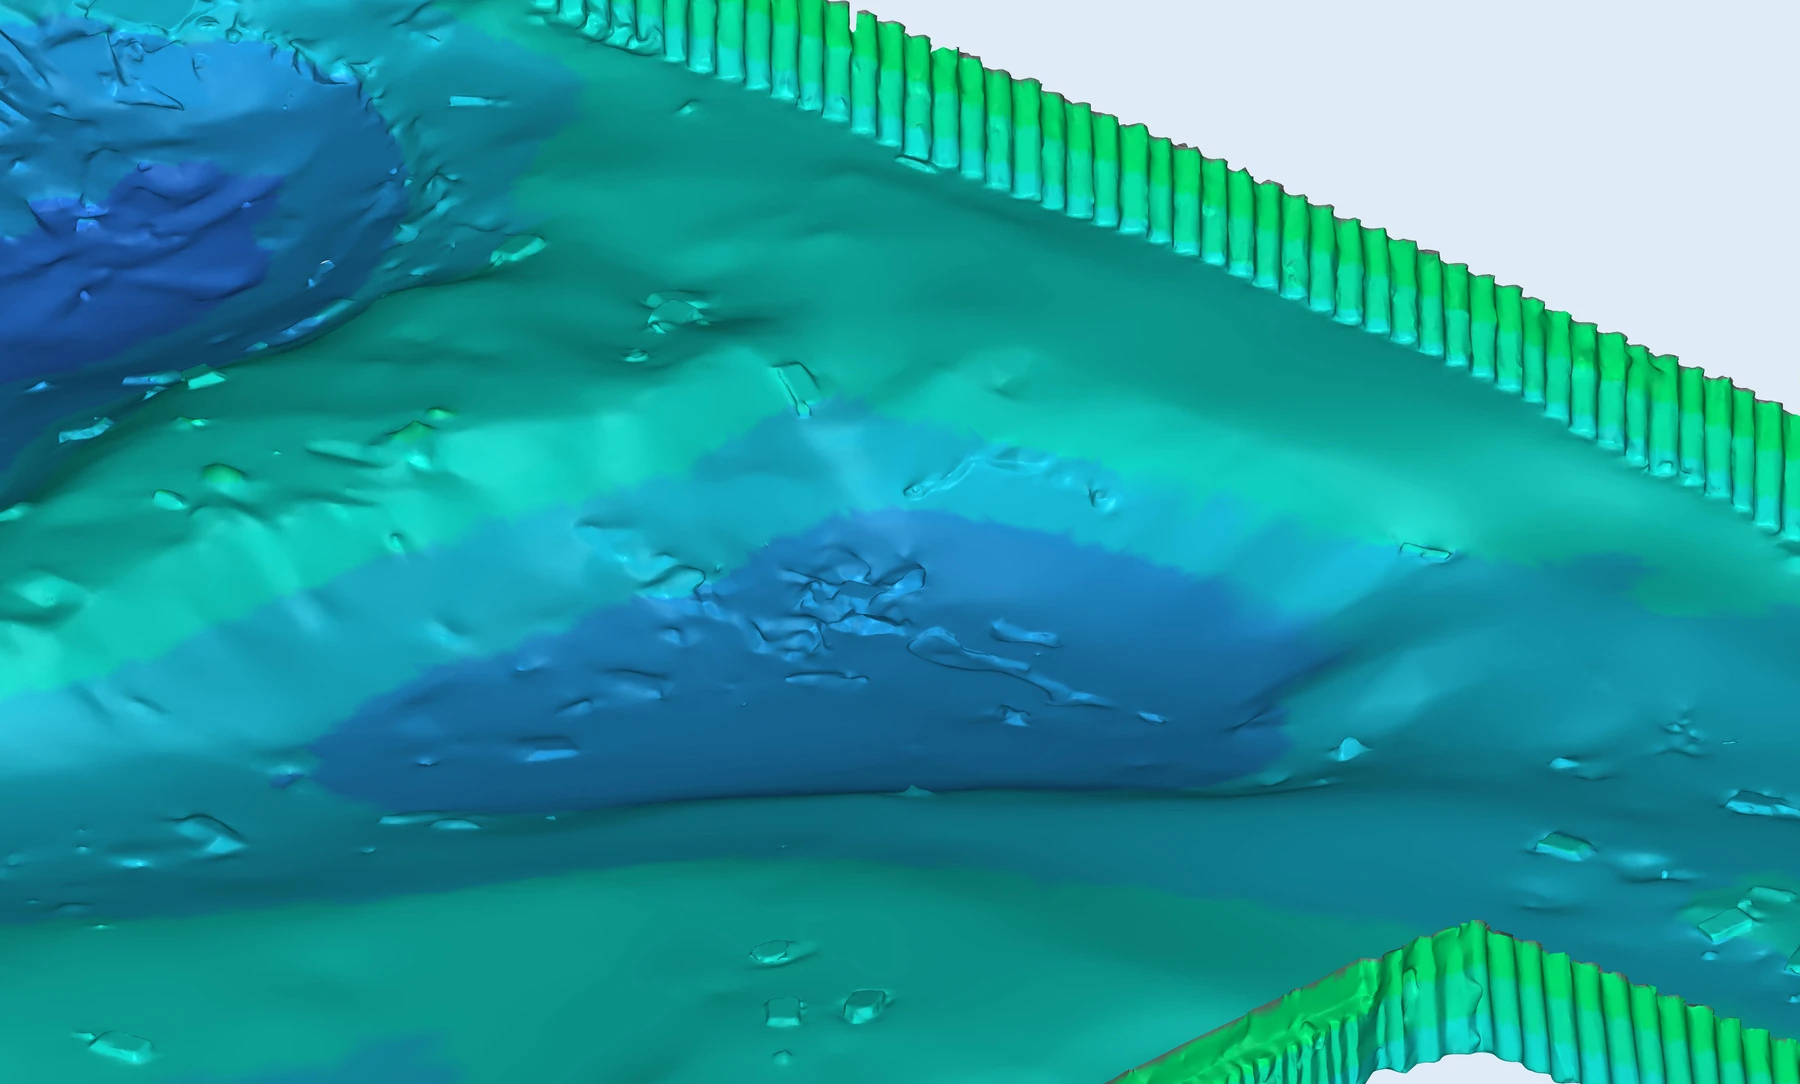
Lõiked ja mõõtmised
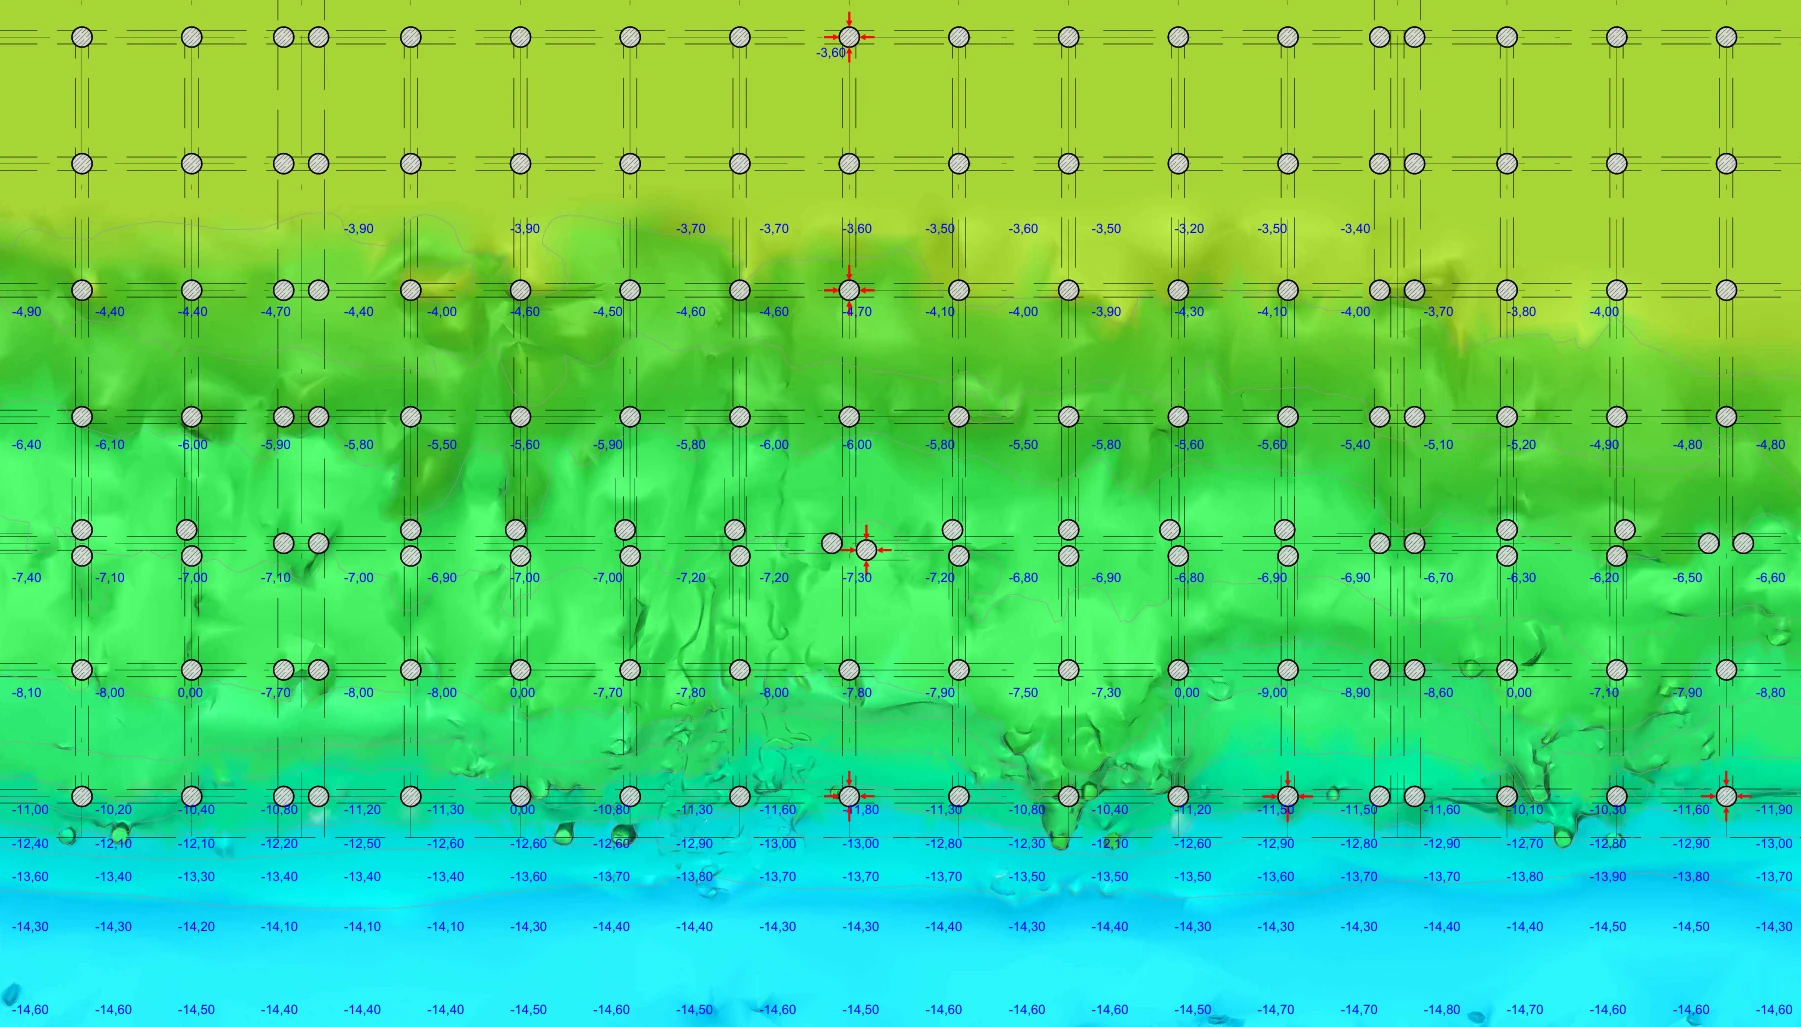
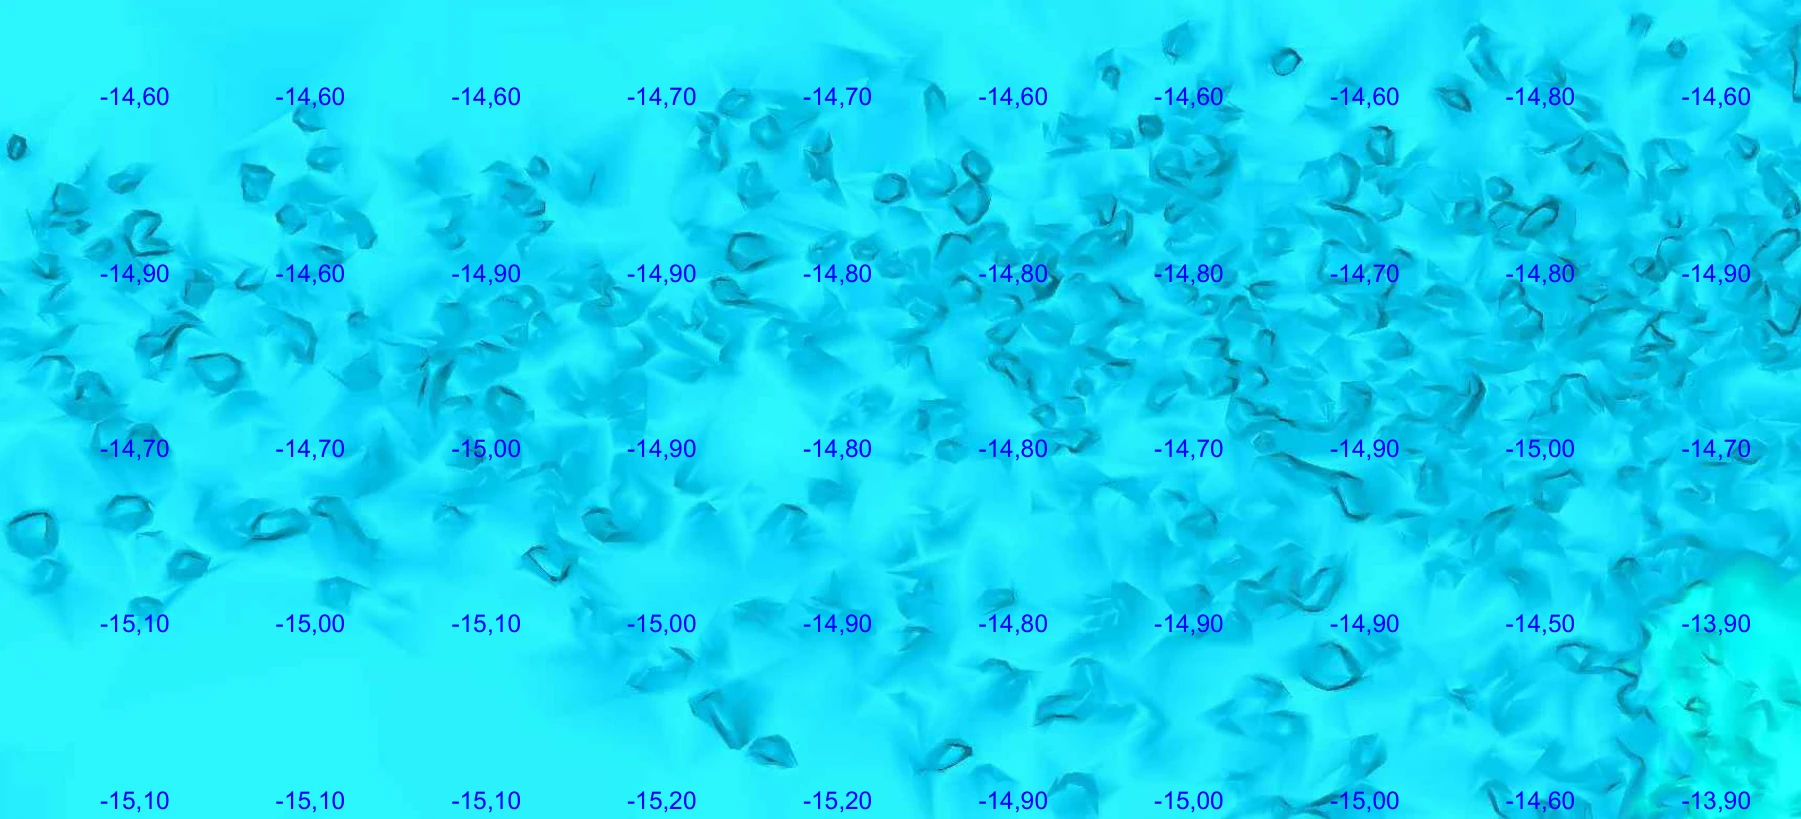
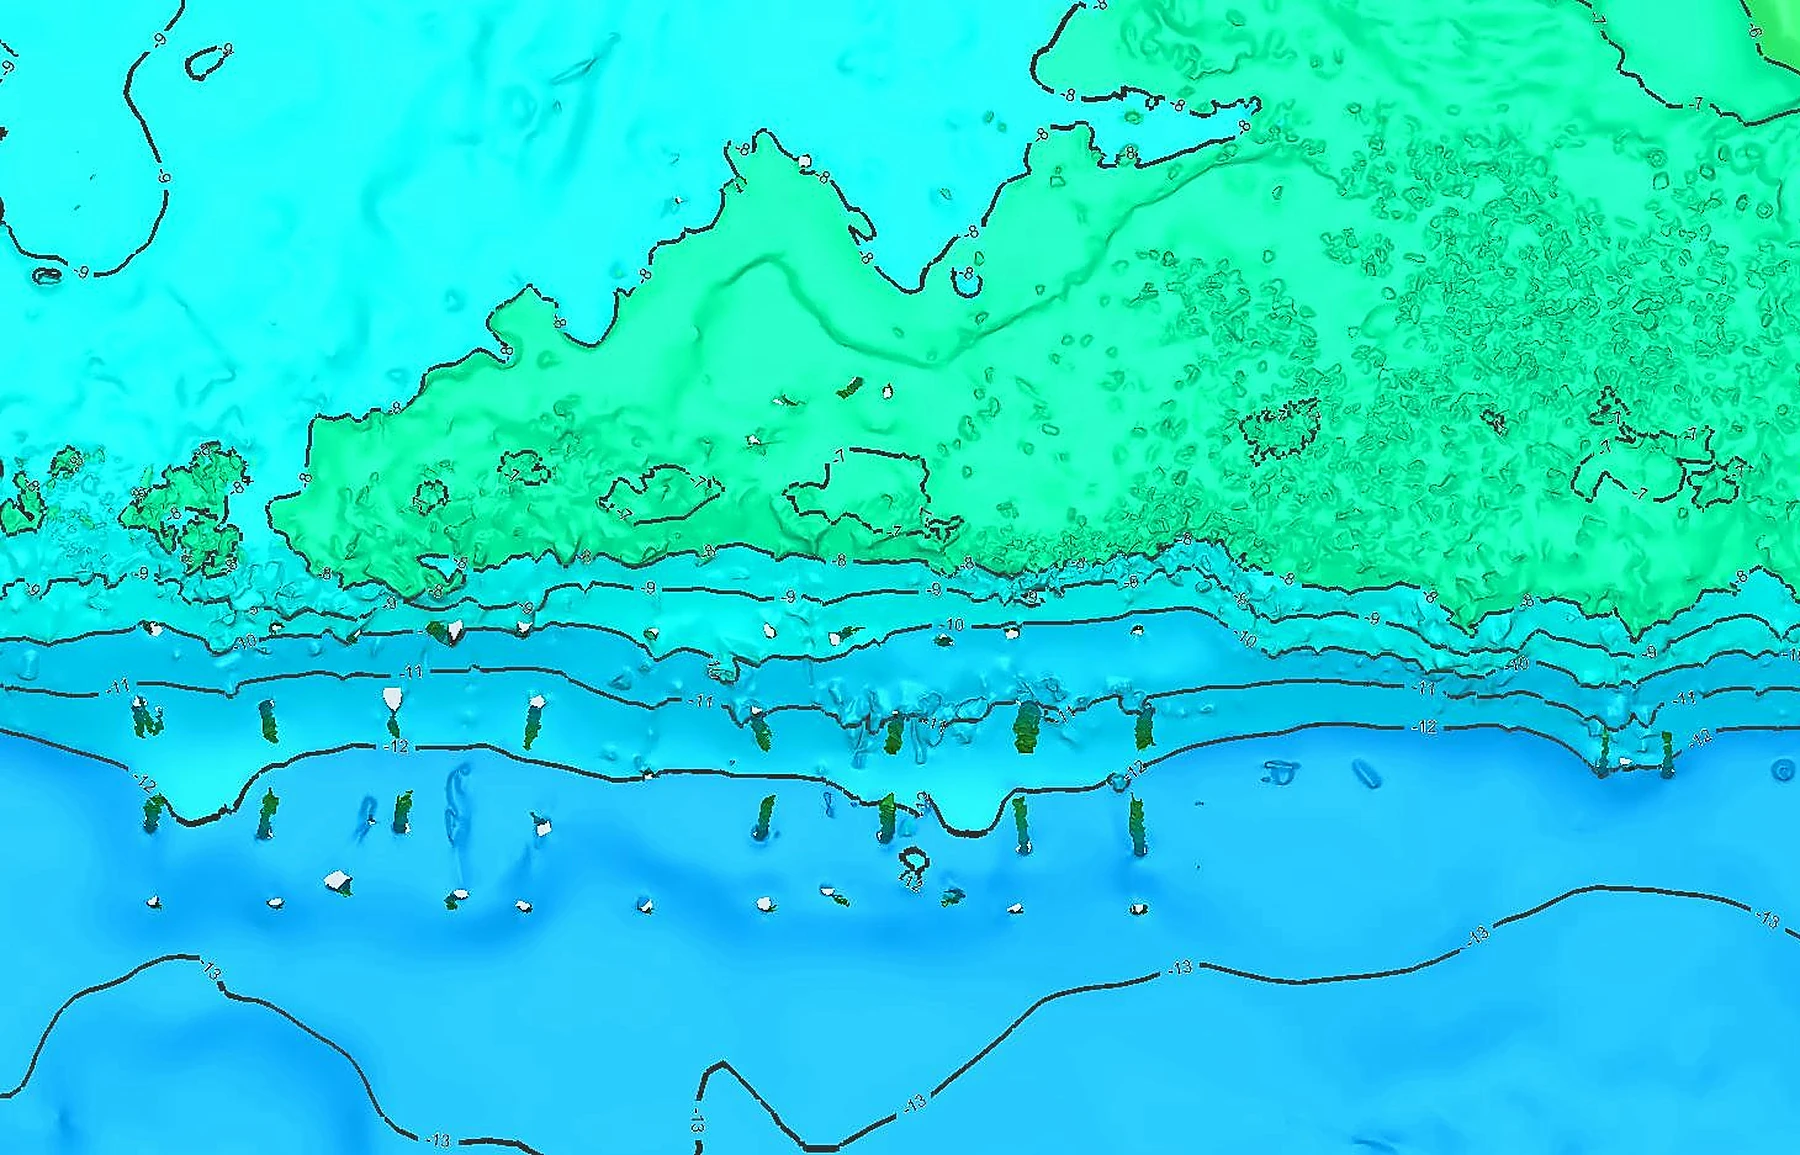
Teostame kõik vajalikud ruumilised ja geomeetrilised arvutused: koordinaatide, vahemaade, ristlõigete ja pindade pindalade, mahtude määramise ning batümeetriliste sügavuskaartide koostamise.
Tulemused väljastatakse arvandmestike, graafiliste skeemide ning nii esialgsete punktipilvede kui ka polügonaalsete mudelite isomeetriliste vaadetena.
Punktipilvede, mudelite ja CAD-i integreerimine
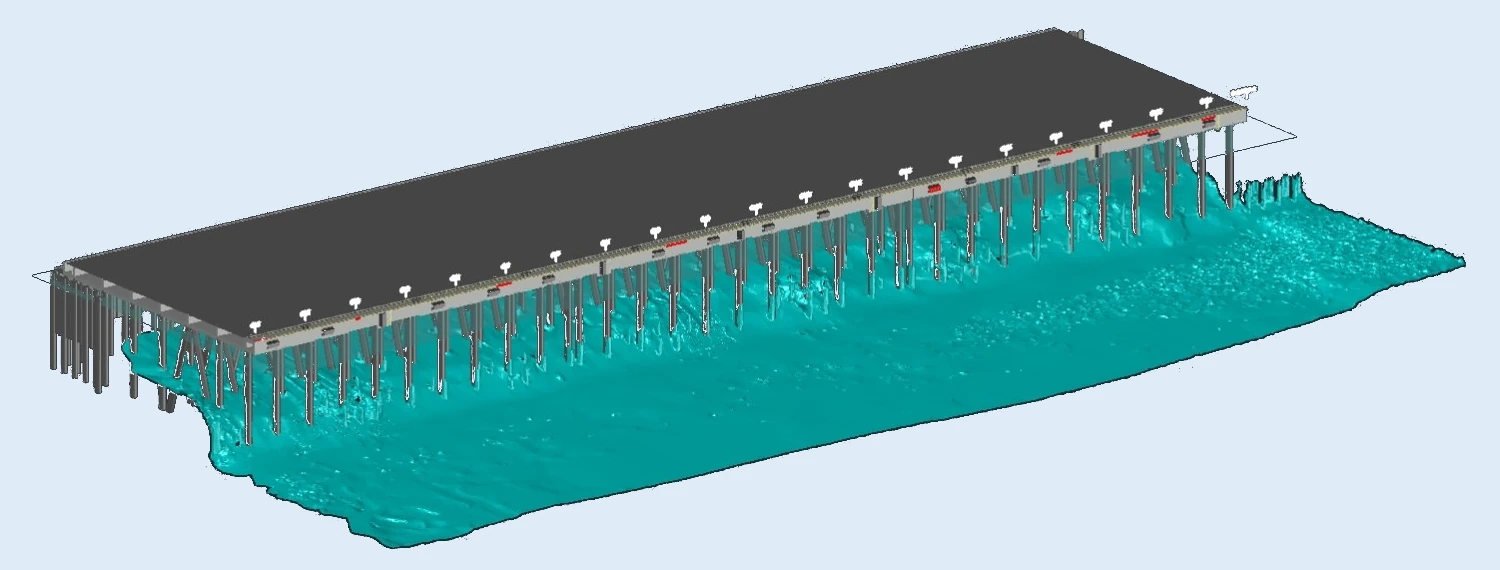
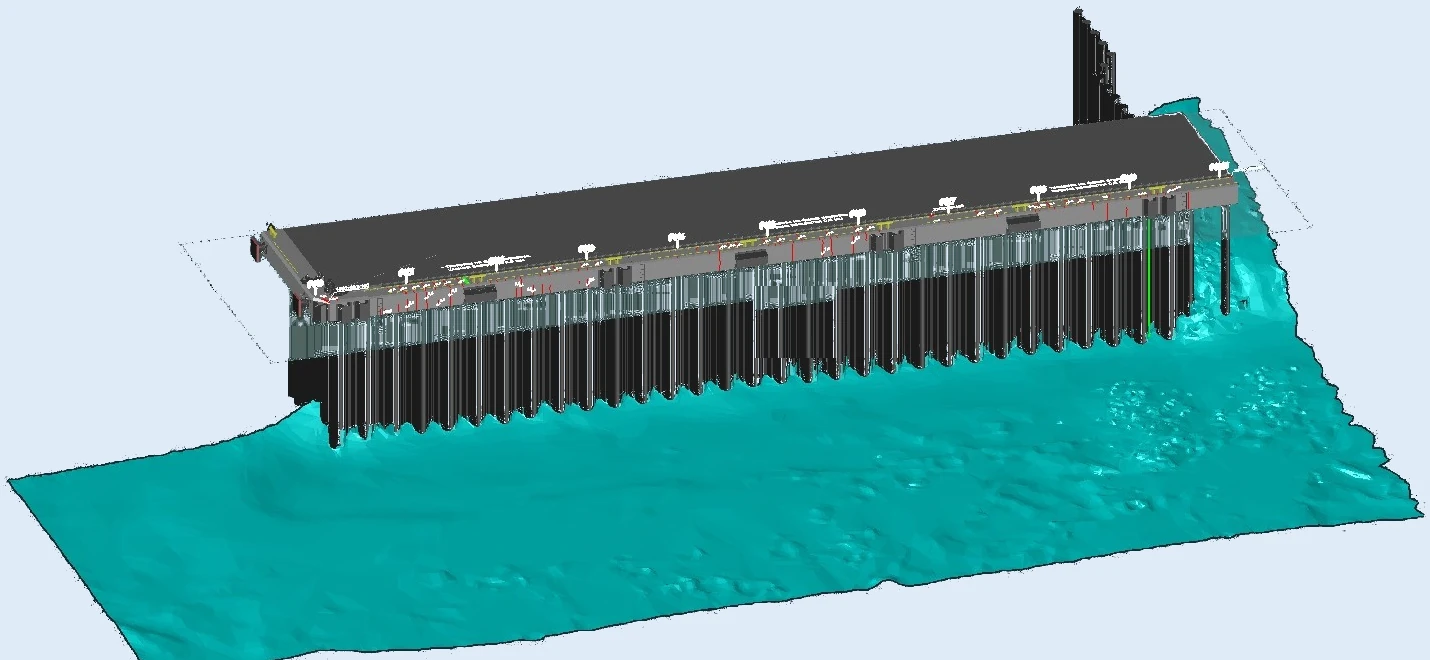
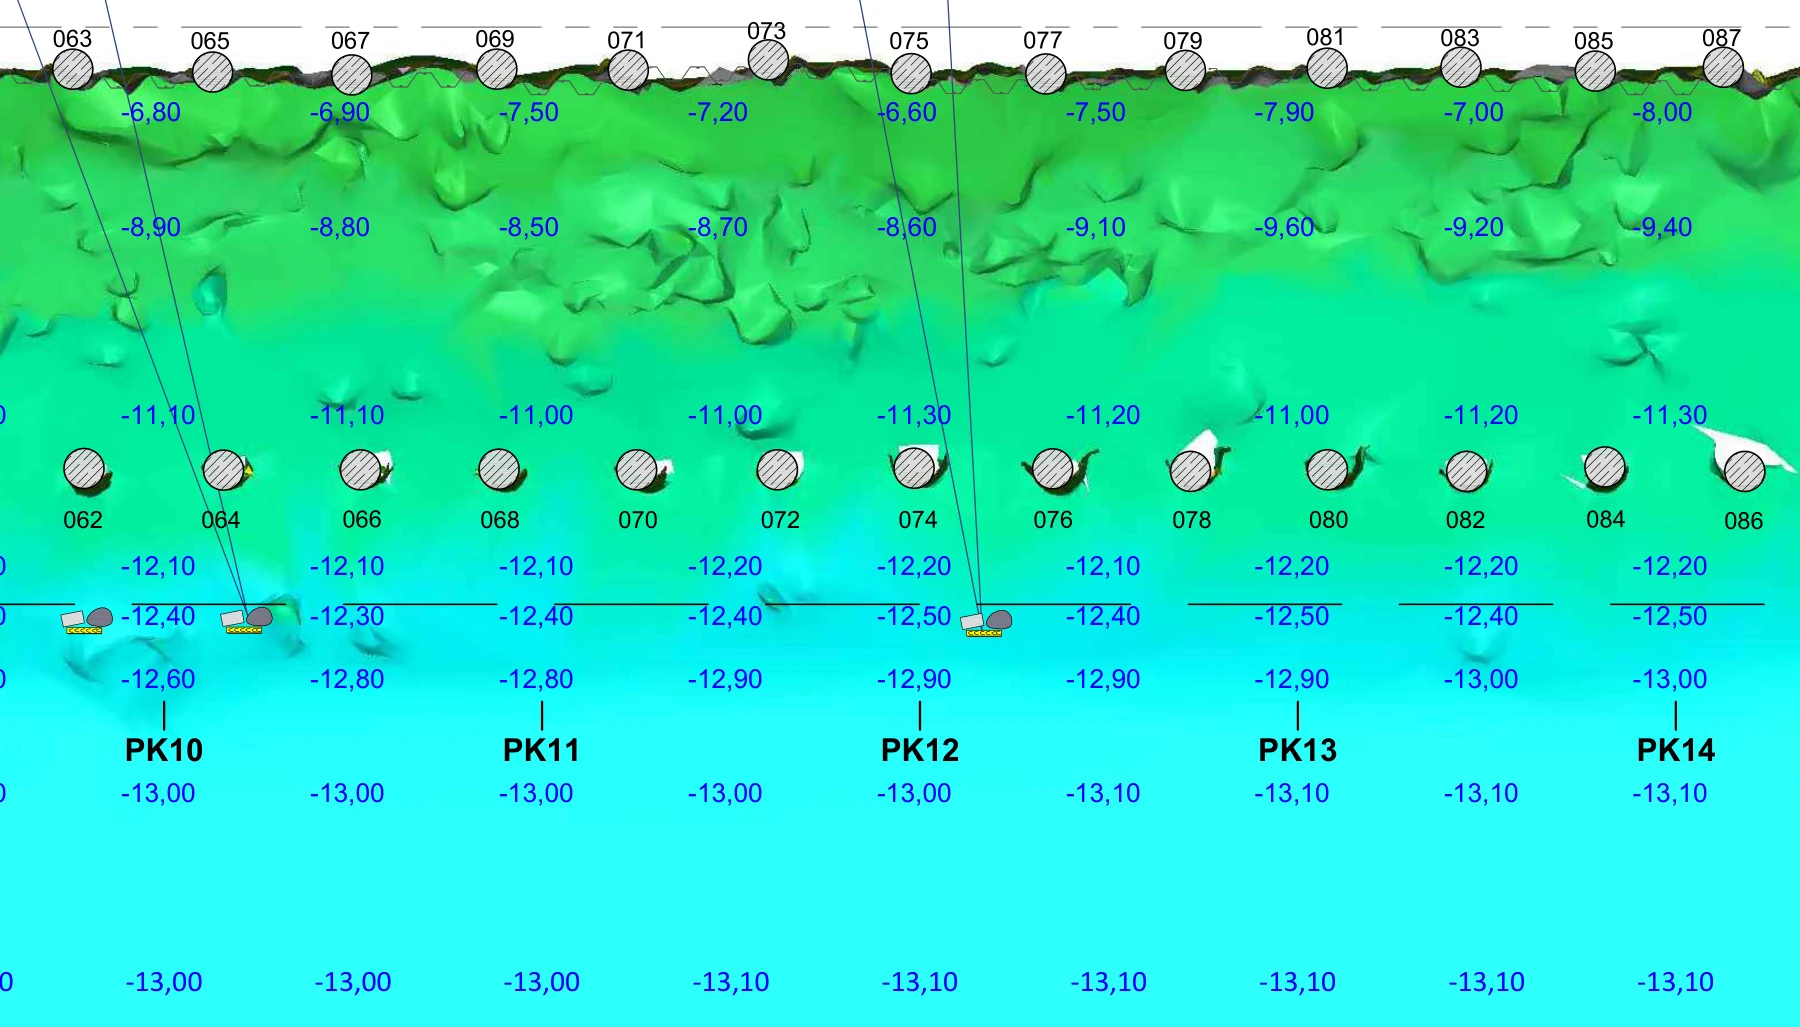
Teostame punktipilvede ja polügonaalsete 3D-mudelite vahetut sobitamist ehituslike CAD-mudelite ja joonistega.
Põhjamudeli ühendamine LiDAR-i punktipilve või CAD-mudeliga annab rajatisest tervikliku ülevaate koos vajalike sidumiste, mõõtude ja kõrvalekalletega.